Industrial automation products
Technical data, datasheets and CAD for the automation components we supply. Pricing is by quote.
1–17 of 17 products in Parallel grippers
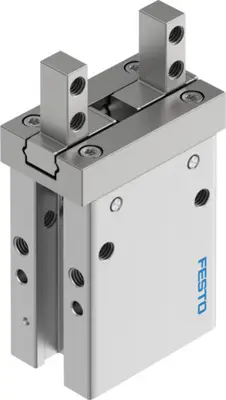
DHPC Parallel gripper DHPC 10
24 models
Parallel gripper DHPC-10-A-B-1. Gripper force per gripper jaw, closing, 0.6 MPa (6 bar, 87 psi): 21.5 N; Stroke per gripper jaws: 2 mm; Position detection: Via proximity switch; Max. force on gripper jaw Fz static: 33 N; Max. mass per external gripper finger: 25 g
Not In Stock
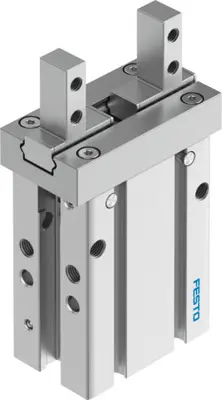
DHPC Parallel gripper DHPC 16
24 models
Parallel gripper DHPC-16-A-B-1. Gripper force per gripper jaw, closing, 0.6 MPa (6 bar, 87 psi): 53.9 N; Stroke per gripper jaws: 3 mm; Position detection: Via proximity switch; Max. force on gripper jaw Fz static: 84 N; Max. mass per external gripper finger: 50 g
Not In Stock
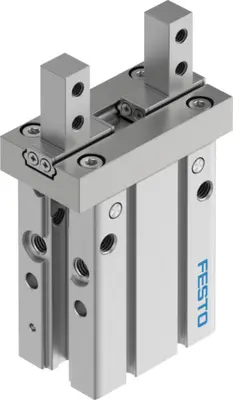
DHPC Parallel gripper DHPC 20
24 models
Parallel gripper DHPC-20-A-B-1. Gripper force per gripper jaw, closing, 0.6 MPa (6 bar, 87 psi): 79.8 N; Stroke per gripper jaws: 5 mm; Position detection: Via proximity switch; Max. force on gripper jaw Fz static: 101.3 N; Max. mass per external gripper finger: 110 g
Not In Stock
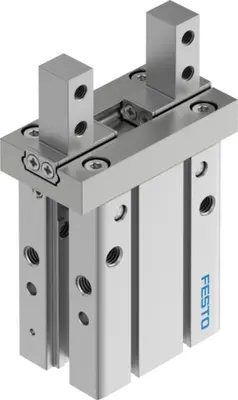
DHPC Parallel gripper DHPC 25
24 models
Parallel gripper DHPC-25-A-B-1. Gripper force per gripper jaw, closing, 0.6 MPa (6 bar, 87 psi): 127.8 N; Stroke per gripper jaws: 7 mm; Position detection: Via proximity switch; Max. force on gripper jaw Fz static: 155.9 N; Max. mass per external gripper finger: 160 g
Not In Stock
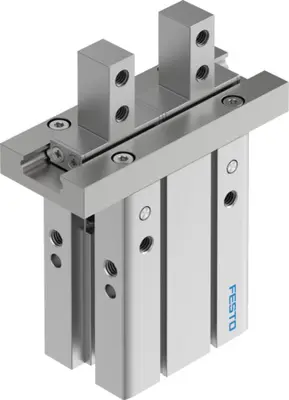
DHPC Parallel gripper DHPC 32
12 models
Parallel gripper DHPC-32-A-NC-S-1. Stroke per gripper jaws: 11 mm; Position detection: Via proximity switch; Max. force on gripper jaw Fz static: 246.8 N; Max. mass per external gripper finger: 280 g
Not In Stock
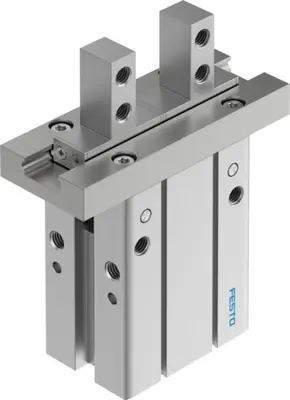
DHPC Parallel gripper DHPC 40
12 models
Parallel gripper DHPC-40-A-NC-S-1. Stroke per gripper jaws: 15 mm; Position detection: Via proximity switch; Max. force on gripper jaw Fz static: 351.5 N; Max. mass per external gripper finger: 400 g
Not In Stock
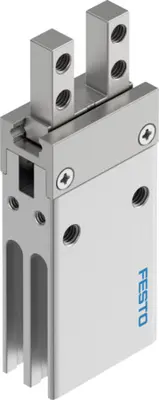
DHPC Parallel gripper DHPC 6
12 models
Parallel gripper DHPC-6-A-NC-S-1. Stroke per gripper jaws: 2 mm; Position detection: Via proximity switch; Max. force on gripper jaw Fz static: 22 N; Max. mass per external gripper finger: 6 g
Not In Stock
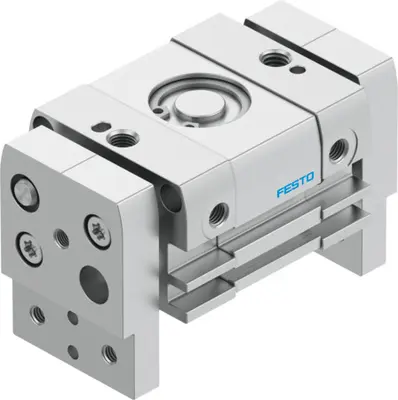
DHPL Parallel gripper DHPL
12 models
Parallel gripper DHPL-10-20-P-A. Design: Rack and pinion; Stroke per gripper jaws: 10 mm; Position detection: Via proximity switch; Pneumatic connection: M5; Operating pressure: 0.25…0.8 MPa
Not In Stock
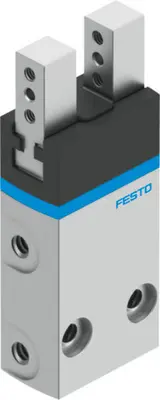
DHPS Parallel gripper DHPS
16 models
Parallel gripper DHPS-6-A. Gripper force per gripper jaw, closing, 0.6 MPa (6 bar, 87 psi): 13.5 N; Stroke per gripper jaws: 2 mm; Position detection: Via Hall sensor; Gripper force back-up: None
Not In Stock
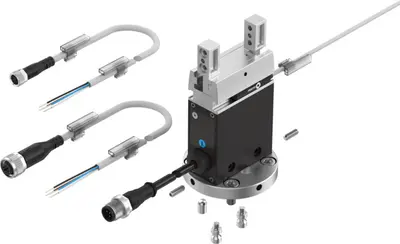
EHPS Parallel gripper EHPS
9 models
Parallel gripper kit for robots EHPS-16-A-RA50. Stroke per gripper jaws: 10 mm; Position detection: Via proximity switch; Electrical connection: 5-pin, Cable with plug, M12x1; Max. torque at gripper Mx static: 7 Nm
Not In Stock
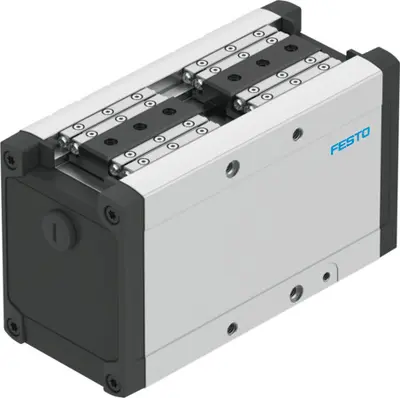
HEPP Parallel gripper HEPP
16 models
Parallel gripper HEPP-28-30-EC-B. Size [mm]: 28 mm; Bus protocol/activation: EtherCAT®; Brake: With brake; Stroke per gripper jaw [mm]: 15 mm
Not In Stock
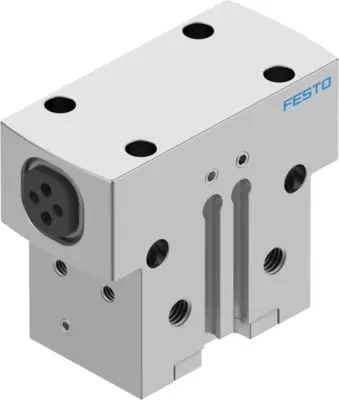
HGPD Parallel gripper HGPD
24 models
Parallel gripper HGPD-16-A-G2. Stroke per gripper jaws: 3 mm; Position detection: Via proximity switch; Gripper force back-up: During closing
Not In Stock
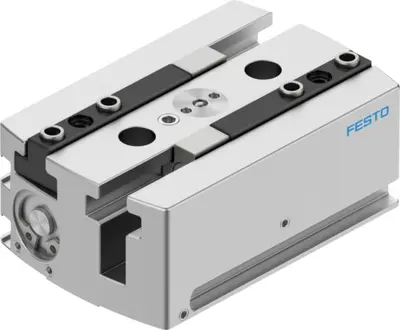
HGPL Parallel gripper HGPL
16 models
Parallel gripper HGPL-14-20-A-B. Gripper force per gripper jaw, closing, 0.6 MPa (6 bar, 87 psi): 79 N; Stroke per gripper jaws: 20 mm; Position detection: Via proximity switch
Not In Stock
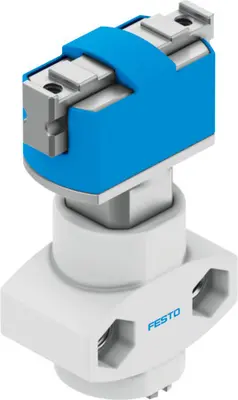
HGPM Parallel gripper HGPM
12 models
Parallel gripper HGPM-08-EO-G6. Gripper force per gripper jaw, closing, 0.6 MPa (6 bar, 87 psi): 8 N; Stroke per gripper jaws: 2 mm; Position detection: Without
Not In Stock
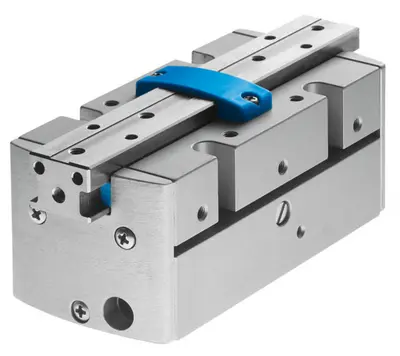
HGPP Parallel gripper HGPP
18 models
Parallel gripper HGPP-10-A-G2. Stroke per gripper jaws: 2 mm; Position detection: Via Hall sensor, Via inductive sensors; Gripper force back-up: During closing
Not In Stock
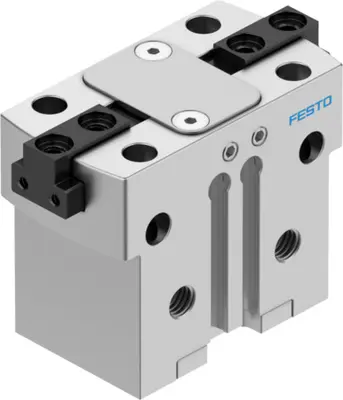
HGPT Parallel gripper HGPT
48 models
Parallel gripper HGPT-16-A-B-G1. Stroke per gripper jaws: 3 mm; Position detection: Via proximity switch; Gripper force back-up: During opening
Not In Stock
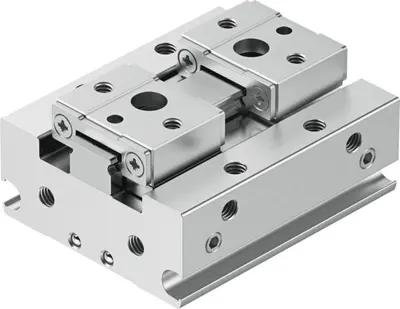
HPPF Parallel gripper HPPF
23 models
Parallel gripper HPPF-8-8-A. Design: Flat mounting method for gripper fingers, Rack and pinion, Force pilot operated motion sequence; Stroke per gripper jaws: 4 mm; Position detection: Via proximity switch; Pneumatic connection: M3
Not In Stock